Kompakt geometri
Eklem hacmine uyarlanan çap, boy ve mil geçişi seçenekleriyle mekanik yerleşim kolaylığı.
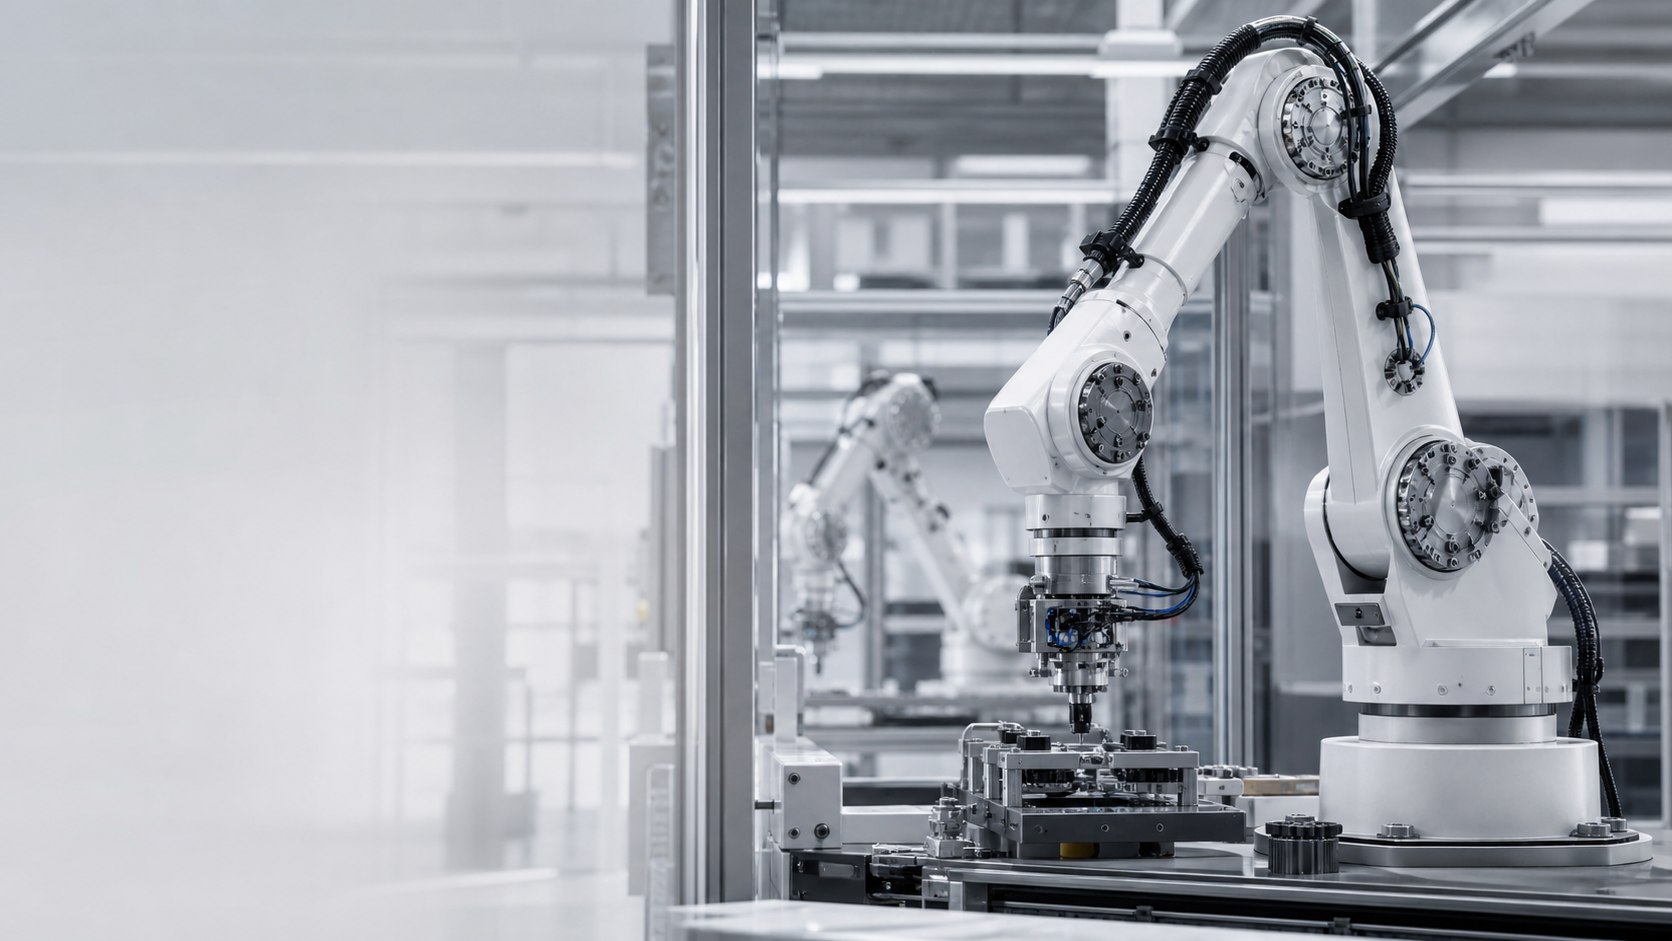
Endüstriyel otomasyon / 02
Core Slip slip ring çözümleri, çok eksenli robotlarda güç, kontrol ve veriyi hareket kabiliyetini sınırlamadan dönen eklemler üzerinden taşır.
Robot eklemlerinde kablo burulması hareket aralığını, çevrim hızını ve bakım planını sınırlar. Kayar bilezik, döner eklemi sürekli bir elektriksel arayüze dönüştürür.
Core Slip mimarisi robotun yükü, eksen geometrisi, hız profili ve haberleşme protokolüne göre boyutlandırılır.
Eklem hacmine uyarlanan çap, boy ve mil geçişi seçenekleriyle mekanik yerleşim kolaylığı.
Tekrarlı hızlanma, yavaşlama ve sürekli dönüş çevrimlerine göre seçilen temas ve yatak yapısı.
Motor gücü, enkoder, kontrol ve endüstriyel veri hatlarını tek döner arayüzde birleştirme.
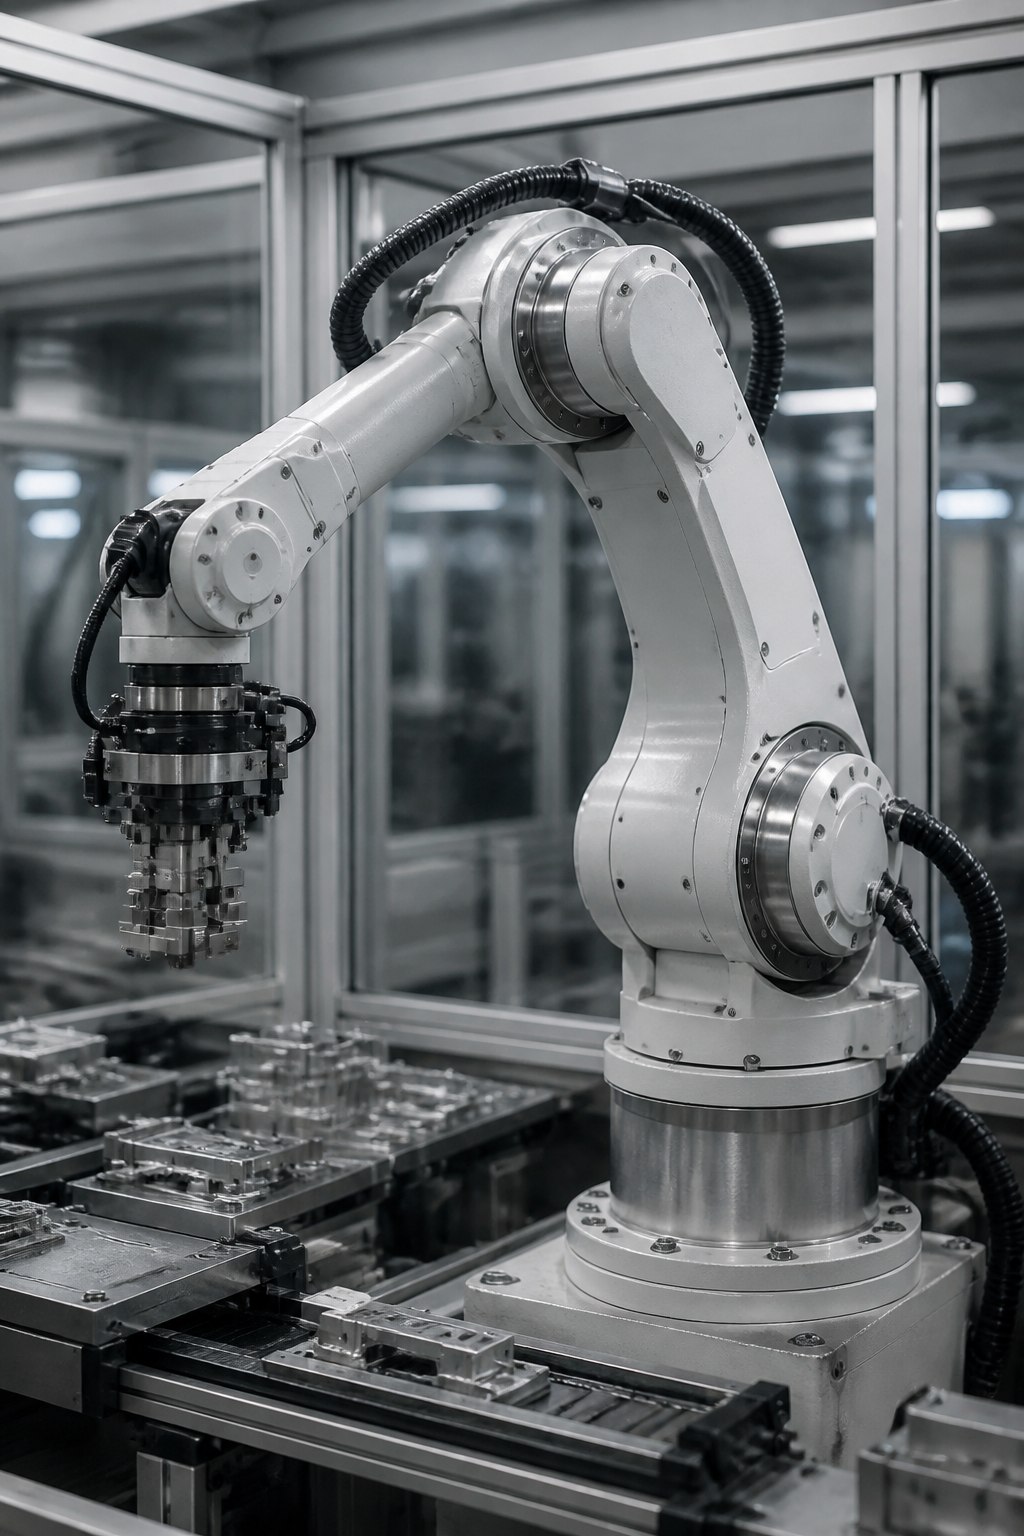 Döner eklem
Hareket mimarisi
Döner arayüz, robot programını kablo sarımı sınırından kurtarır ve sürekli rotasyon gereken işlemlerde daha kararlı çevrim sağlar.
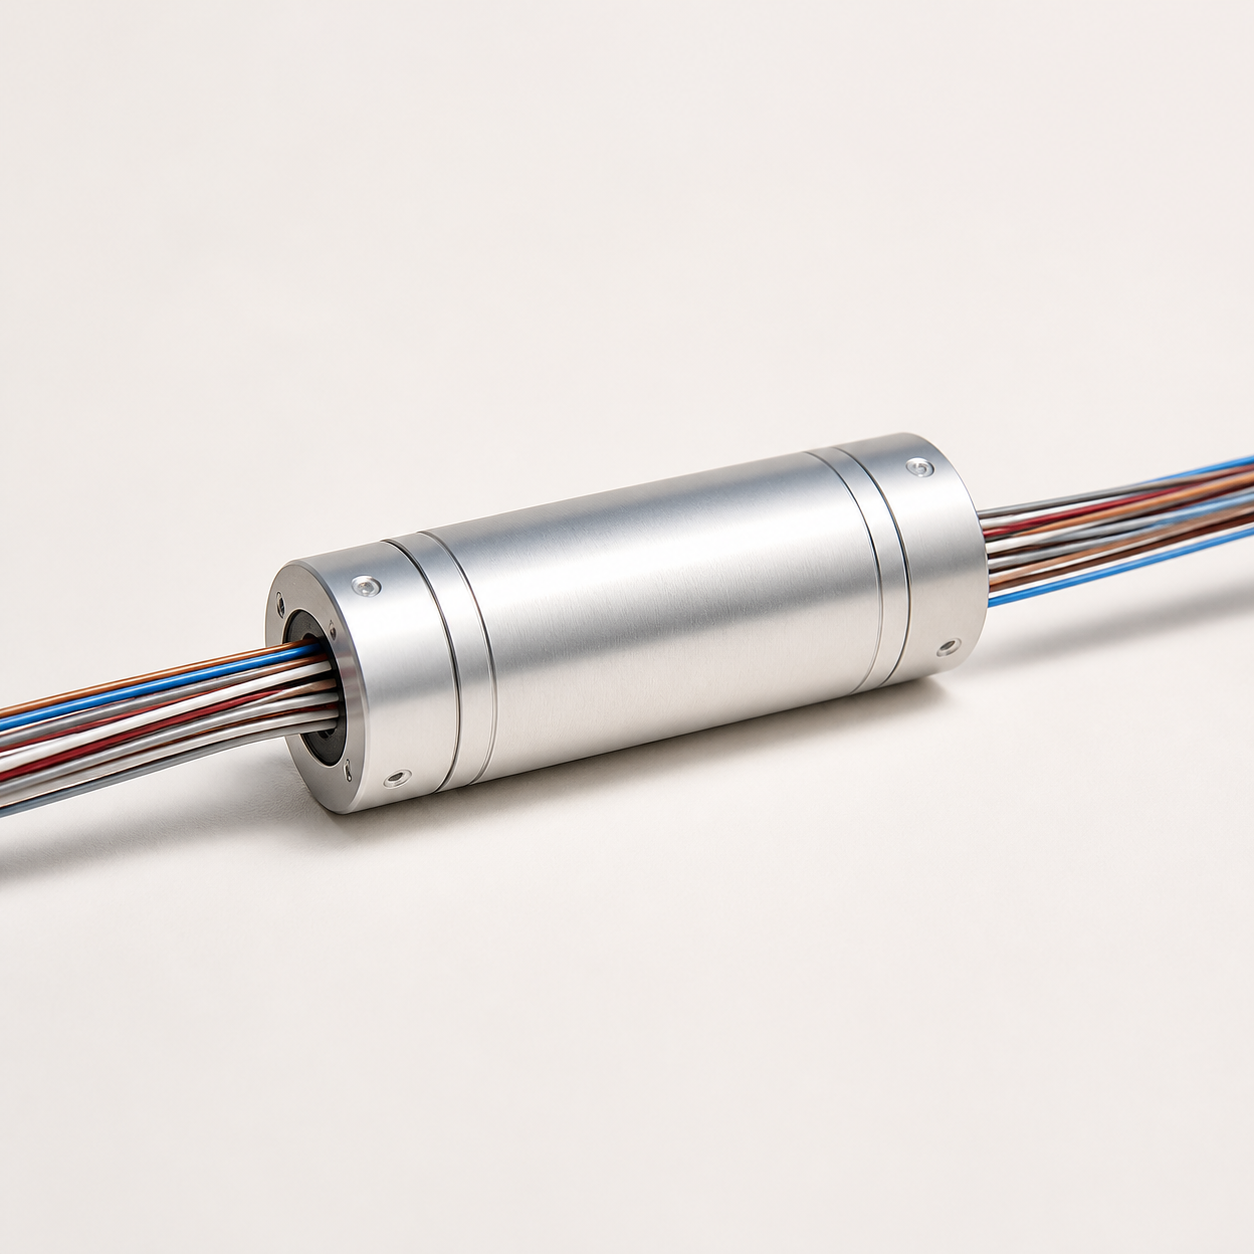 Kompakt çözüm
Alan verimliliği
Kompakt slip ring yapısı; takım uçları, döner fikstürler ve sınırlı eklem hacimlerinde ihtiyaç duyulan kanalları minimum mekanik iz içinde toplar.
Robotik kayar bilezik, dönen eklem veya uç elemanına güç ve sinyal iletmek için değerlendirilir. Sürekli dönüş gereken uygulamalarda kablonun sarılması ve burulması tasarımı sınırlandırabilir. Kayar bilezik bu elektriksel geçişin çözümüdür; robotun mekanik hareket sınırlarını veya kontrol sisteminin bütün gereksinimlerini tek başına ortadan kaldırmaz. Her eksen için kullanım gerekliliği ayrı değerlendirilmelidir.
Montaj hacmi, toplam hareketli kütle, hız profili ve çalışma çevrimi ilk değerlendirme girdileridir. Güç, sensör ve haberleşme kanallarını ayrı listeleyin; protokol beklentinizi kablo sayısıyla sınırlamayın. Kompakt kayar bilezik seçimi için kapsül ailesi, merkezden mil geçişi için delik milli aile incelenebilir. Kablo çıkış yönleri ve servis sırasında ürünün sökülebilirliği de robot ekleminin yerleşimiyle birlikte planlanmalıdır.
Robotik projenizi konuşalım
Eksen geometrisini, devir aralığını, kanal ve protokol ihtiyaçlarını paylaşın. Core Slip ekibi robotunuza uygun çözümü birlikte tanımlasın.
İletişime geçin